什么是 P&P-HVD?
P&P-HVD 是一种可在短时间内向 Pick & Place 机器人供给大量模切件的装置。
该设备将模切件从卷料离型纸上剥离,移载至 P&P-HVD 自带的输送带上,并输送至机器人的拾取区域。标准配置下,离型纸宽度最大支持200 mm,可在该宽度范围内排布多排模切件。由于单卷材料上还可组合不同种类与尺寸的模切件,大量模切件可一并准备于输送带上,机器人无需等待供料装置逐个送出下一个部件。这使其成为一种非常适合高通量批量生产工艺的 Pick & Place 供给方式。
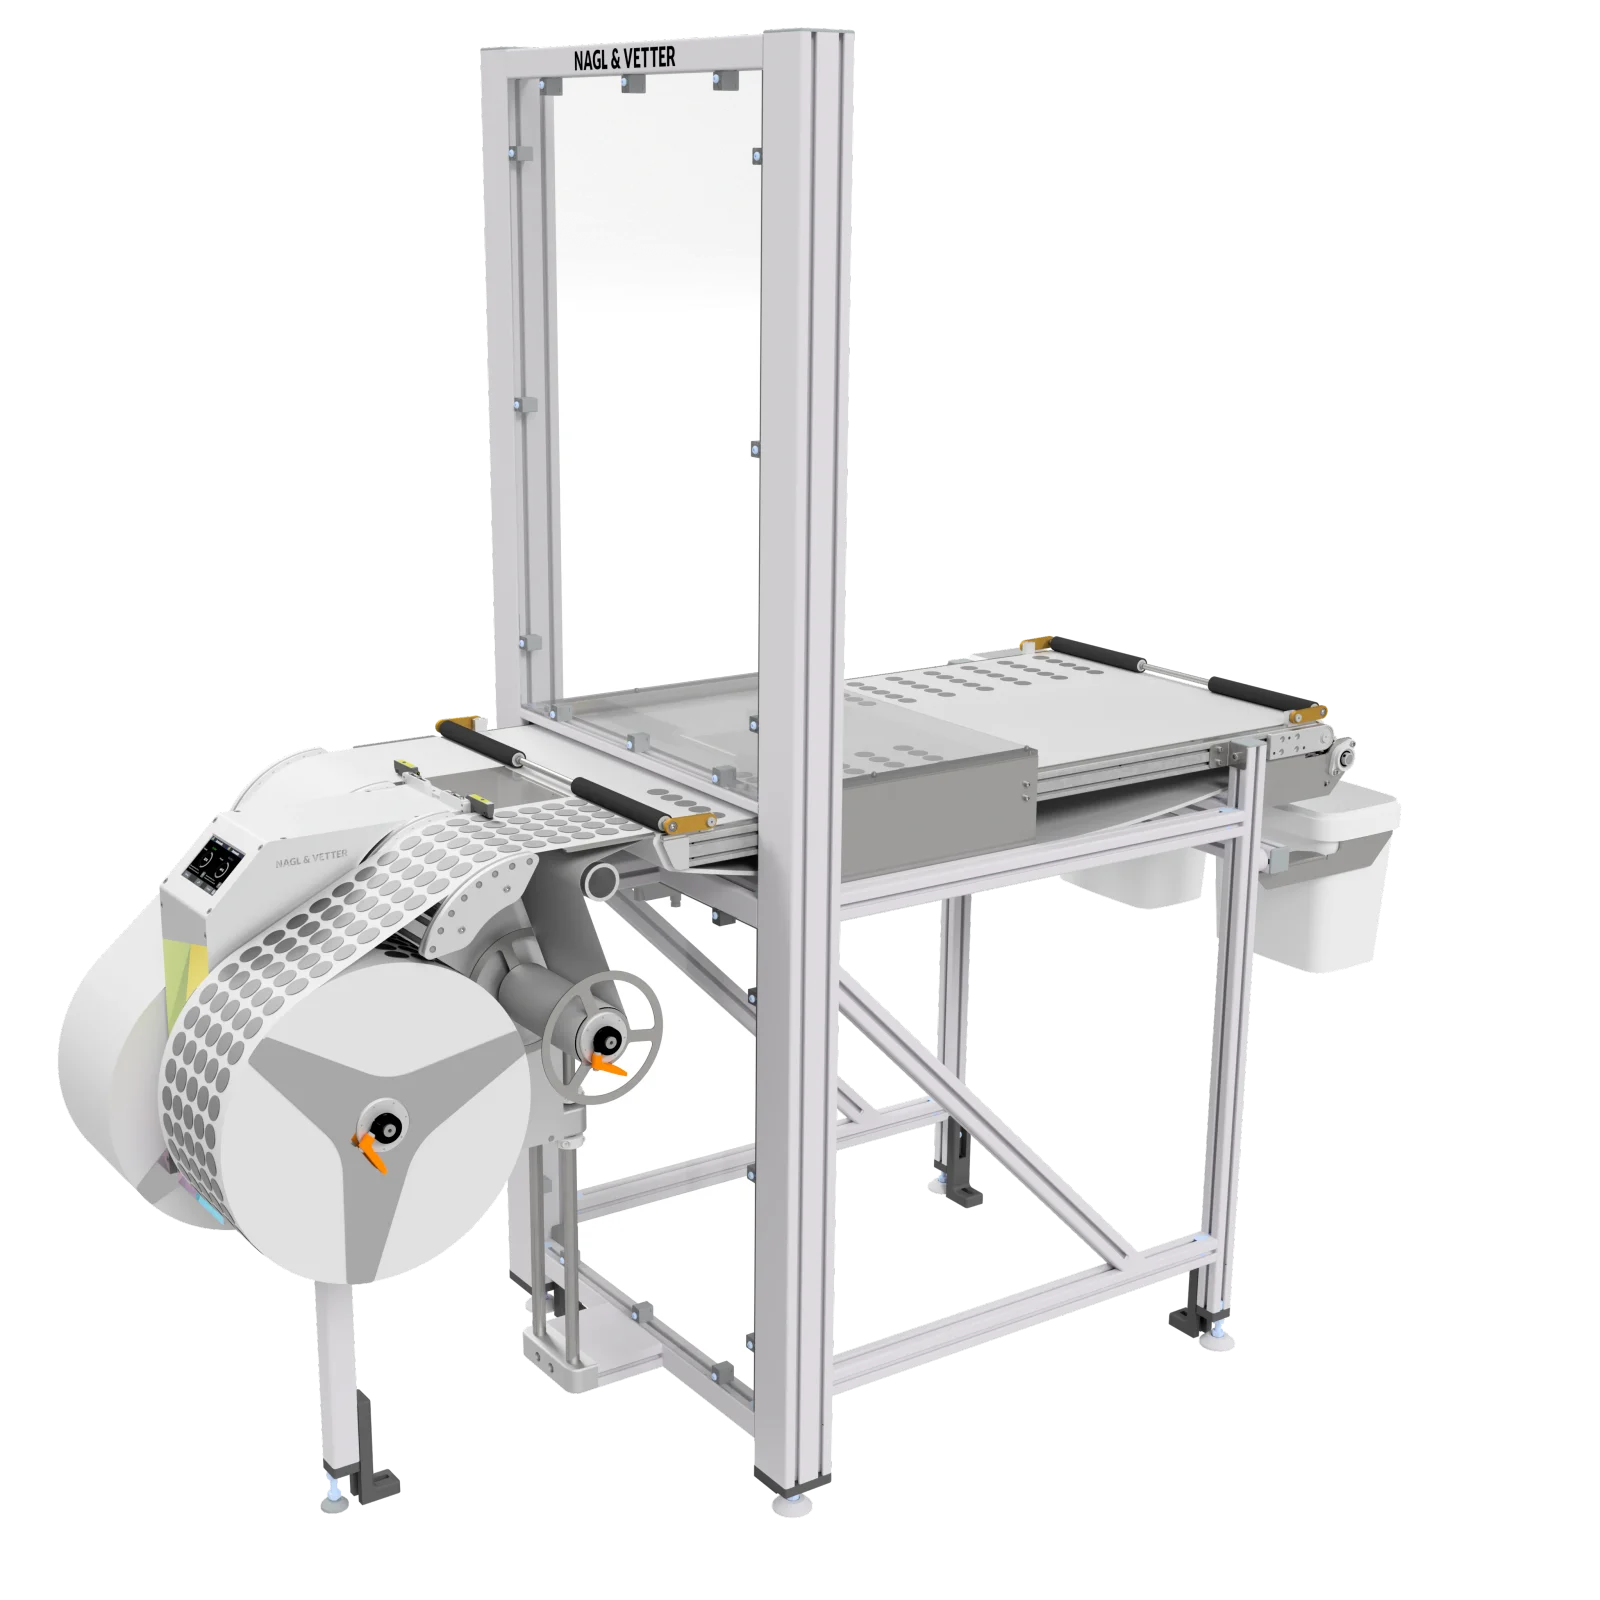
状态显示多排
模切件供给预留
相机监控接口
利用工件更换时间窗口,提前准备下一批次
P&P-HVD 并非在机器人每次拾取时逐个供给模切件,而是在机器人开始拾取之前,就将下一批次所需的大量部件预先准备于输送带上。
在典型的批量生产产线中,已加工完成的工件转入下一工序与下一个工件到达之间,会出现一段短暂的时间窗口。P&P-HVD 利用这一窗口,将下一工件所需的模切件送至输送带上。模切件到达拾取位置后,输送带停止运行,相机一次性测量拾取区域内所有模切件的位置。根据设备配置的不同,机器人工具甚至可以在下一工件到达加工位置之前就开始拾取,而不仅限于供料与位置测量阶段。
尤其是在使用可同时保持多个模切件的机器人工具时,在工件更换期间提前完成拾取,可将机器人工具的装载时间部分转移至设备节拍之外完成。待工件到达指定位置时,机器人即可直接使用预先准备好的部件开始贴附工艺。
兼顾高通量与定位精度
P&P-HVD 的优势在于能够同时实现高通量与高定位精度。
相机会测量输送带上每个模切件的位置,机器人依据该位置数据进行精确拾取。由于拾取过程中机器人无需等待 P&P-HVD 逐个供给部件,因此可实现连续拾取。处理速度主要取决于所使用的机器人与机器人工具,以及其数量与配置方式。
可根据所需通量增加机器人与机器人工具数量,从而使处理能力能够灵活匹配设备配置。
粘合面不易粘附的特殊输送带
即使模切件已被移载至输送带上,若其粘合面粘附过牢,机器人也难以稳定地完成拾取。
P&P-HVD 采用特殊输送带,自粘模切件几乎不会粘附其上,因此吸附式夹具可顺畅地将部件从输送带上拾取。
该输送带还提供白色与深蓝色两种颜色,以确保相机进行位置测量时具备高对比度,您可根据所用模切件选择更利于图像识别的颜色。
根据相机对比度需求选择输送带颜色
一台 P&P-HVD 同时供给多台机器人
P&P-HVD 通常一台供给一种模切件,多数情况下使用离型纸上排布多排相同部件的材料卷。同样也支持在单卷材料上组合不同种类与尺寸模切件的方案。
P&P-HVD 的输送带长度可根据设备配置进行调整,通过在其长度方向上设置多个拾取区域,一台 P&P-HVD 即可为使用同一模切件的多台机器人供料。各拾取区域相互独立,使机器人之间互不干扰地完成拾取,因此无需为每台机器人单独配置供料装置。视具体配置而定,这可减少所需供料装置的数量,并降低整体设备成本。
根据设备选择合适的相机系统
通常采用固定式相机系统检测输送带上模切件的位置。P&P-HVD 已预留相机安装位置。
相机与机器人协同工作,而非与 P&P-HVD 本身联动,用于将检测到的部件位置传递给机器人。相机系统的选型与集成通常由用户或系统集成商负责。
Nagl & Vetter 推荐在 P&P-HVD 上使用 SensoPart 相机系统进行位置检测,但如有需要,也可使用其他制造商的相机系统。
左右双侧供料,确保高设备可用率
P&P-HVD 会在左右两侧供料部位分别装载相同的材料卷,交替使用。若使用中一侧的材料卷用尽或发生供料错误,系统会自动切换至另一侧,在避免因材料用尽或供料错误导致设备停机的同时,持续保持模切件供给。
切换完成后,相机会检测新供给模切件的位置,并将该位置数据传递给机器人。
即使材料存在缺失或不良,供给依然持续
每当输送带前进至指定位置并停止时,相机会检测完好模切件的位置并传递给机器人。离型纸上缺失或不良模切件的位置信息绝不会发送给机器人,仅会传递待拾取合格部件的位置信息。机器人依据这些信息,按照预设的优先顺序拾取模切件,因此即使存在部件缺失或不良,拾取作业也不会因此中断。
机器人未拾取的模切件会在输送带末端被排出。该排出环节可选配被动式或驱动式清除毛刷及废料容器等选件。
在机器人工作站外部安全完成材料更换
P&P-HVD 的材料供给部分可布置于机器人工作站外部,操作人员无需进入机器人作业区域即可完成材料卷的更换或补充。
材料卷更换及手动操作的控制部件均设置于工作站外部,输送带则可布置为从工作站外部延伸至内部。P&P-HVD 配备覆盖输送带的隧道式护罩,以及带有输送带穿越槽口的固定隔板。安装时,会在机器人工作站的安全围栏上预留相应开口,将 P&P-HVD 嵌入其中后,该设备即构成安全围栏的一部分。
在工作站内部,基于相机的位置检测与机器人拾取在输送带的同一区域内进行。若设置有多个拾取区域,则会在各区域分别进行位置检测。这样既能将操作人员处理材料的区域与机器人作业区域在物理上彻底分离,又能持续将模切件输送至工作站内部。
工作站外
操作人员区域
工作站围栏
输送带穿越部
工作站内
机器人作业区域
针对超出标准规格材料的定制方案
对于超出标准规格的材料,可根据具体应用场景及导入数量考虑定制配置方案。例如,针对轻质泡棉贴片的应用,已开发并制造出可支持最大300 mm离型纸宽度及最大500 mm卷径的扩展型定制版本。
可处理硬质部件的特殊版本
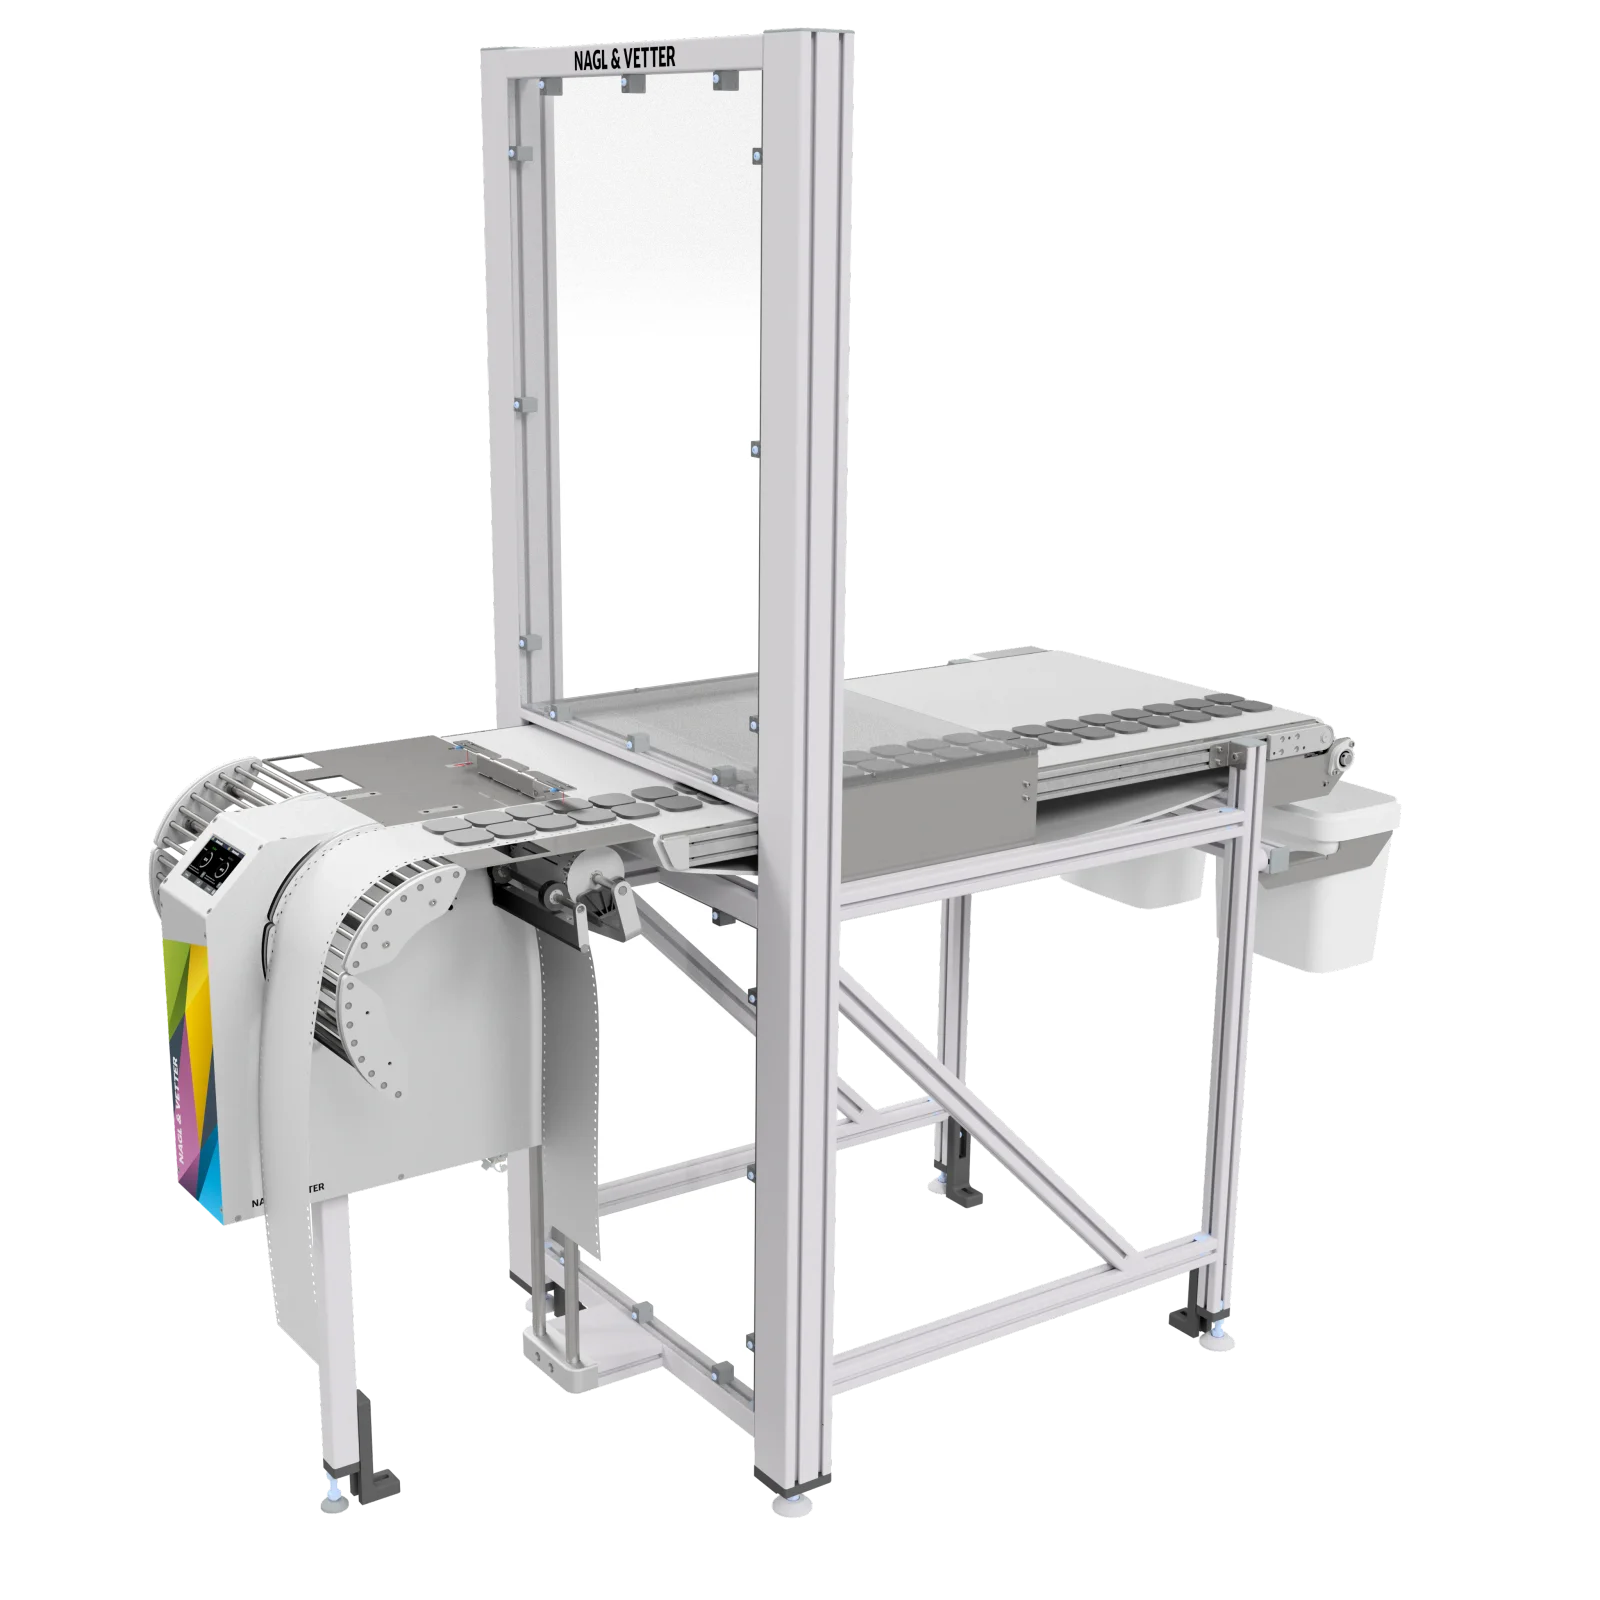
该版本是专为承载难以卷绕成卷料的部件(如自粘塑料件)的离型纸而设计的特殊规格。
离型纸两侧设有连续输送孔,使 P&P-HVD 可自动将以风琴折叠方式收纳于纸箱中的离型纸抽出并直接供给,无需事先将离型纸从纸箱中取出。
该方式已应用于量产工艺中,通过使材料适配这一供给方式,可将自动化应用拓展至以往多依赖人工贴附的硬质部件。
旨在降低集成工作量的设计
P&P-HVD 内置控制功能,使其与设备上位控制系统的连接设计十分简洁。
通信方式支持 PROFINET 或 EtherNet/IP,可接收材料供给及输送带动作指令,同时将两侧剩余材料量、就绪状态、当前使用的供料侧及故障代码等信息发送至设备侧。这些信息也可用于设备侧的显示、报警及维护信息展示。
所需设置也可在上位控制系统中集中管理,并通过现场总线下发至 P&P-HVD。由于无需在上位侧对装置内部各项功能逐一进行控制,因此可减少集成所需的编程、验证与调试工作量。
技术参数
| 外形尺寸(宽×高×深) | 804 × 1,985 × 1,750 mm |
| 重量 | 125 kg |
| 离型纸宽度 | 标准范围 30–200 mm |
| 最大卷径 | 400 mm |
| 卷芯 | 3英寸(76.2 mm)或6英寸(152.4 mm) |
| 材料供给 | 左右两侧供料 |
| 通信方式 | PROFINET / EtherNet/IP |
量产工艺中验证的成熟技术
与 i-DCA 及 P&P-DCD 一样,P&P-HVD 也在包括中国、墨西哥、加拿大、意大利及匈牙利在内的全球各地汽车工厂中,承担模切件的自动供给任务,积累了稳定的运行实绩。
用于从风琴折叠离型纸供给硬质自粘部件的特殊版本,同样在量产工艺中持续投入使用。
P&P-HVD 技术已在欧洲及美国获得专利。